

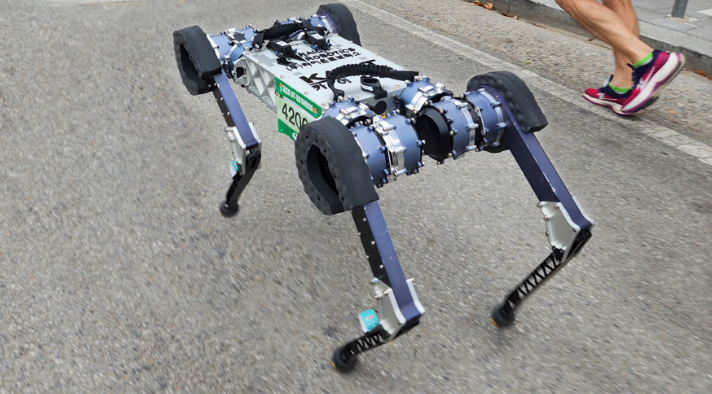
배터리를 바꾸지 않고 마라톤 풀코스를 완주한 네 발 로봇의 장거리 주행 비결이 밝혀졌어요. 2024년 완주 당시 주행 기록을 분석한 결과 다리와 모터, 보행 제어에서 발생하는 에너지 손실을 함께 줄인 설계가 핵심이었어요.
황보제민 KAIST 기계공학과 교수팀은 사족보행 로봇 ‘라이보2’의 에너지 효율을 분석한 연구 결과를 9월 23일 국제 학술지 ‘네이처(Nature)’에 발표했어요. 라이보2는 2024년 11월 상주 곶감 마라톤대회에서 배터리를 충전하거나 교체하지 않고 42.195km를 4시간 19분 52초 만에 완주했어요.
네 발 로봇은 다리를 움직이고 몸을 지탱하는 데 에너지를 써요. 발이 땅에 부딪히거나 미끄러질 때도 에너지 손실이 생기지요. 연구팀은 로봇 전체의 에너지 손실을 함께 줄였어요. 다리를 가볍게 만들고 모터와 구동회로에서 낭비되는 전기를 줄였어요. 강화학습으로 착지 충격과 미끄러짐, 관절에 불필요하게 흐르는 전류도 줄였지요. 강화학습은 로봇이 시행착오를 반복하며 에너지를 덜 쓰는 움직임을 익히는 인공지능 학습 방법이에요.
라이보2는 마라톤을 완주하고도 약 65km까지 이동할 수 있을 정도로 배터리 용량이 남았어요.
연구팀은 라이보2가 가장 효율적으로 달리는 이동 속도도 알아냈어요. 너무 느리면 컴퓨터와 센서를 오래 작동해야 하고, 너무 빠르면 착지 과정에서 에너지 손실이 커졌어요. 라이보2는 초속 약 3m로 움직일 때 같은 에너지로 가장 멀리 이동할 수 있었어요.
장거리 주행 기술은 산악 지대나 재난 현장처럼 배터리 충전이 어려운 곳에서 필요해요. 논문의 제1저자인 박정수 KAIST 박사과정생은 “산길 자율주행이나 여러 로봇이 함께 물건을 옮기는 연구도 진행하고 있다”고 밝혔어요.