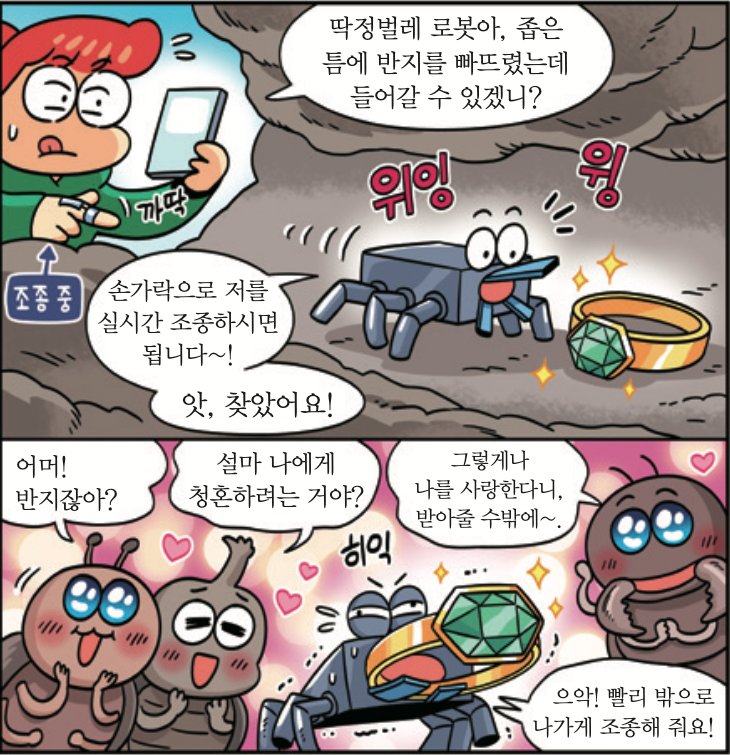
손가락 하나로 저 멀리 있는 딱정벌레 로봇을 조종할 수 있게 됐어. 로봇이 보내는 영상을 보며 장애물을 피하게 하고 집게로 물건까지 집어 옮길 수 있지. 딱정벌레 로봇 ‘비틀봇’의 놀라운 능력을 직접 들어 봤어!
Q. 자기소개를 부탁해!
안녕! 나는 딱정벌레를 본떠 만든 소프트로봇 ‘비틀봇’이야. 소프트로봇은 실리콘이나 고무처럼 부드럽고 형태를 바꿀 수 있는 재료로 만든 로봇이지.
KAIST는 김상욱 신소재공학과 교수팀이 미국 캘리포니아공대(칼텍), 싱가포르 난양공대 연구팀과 함께 나를 만들었다고 10월 13일 발표했어. 연구 결과는 8월 19일 국제 학술지 ‘사이언스 어드밴시스’에 실렸지.
Q. 왜 딱정벌레를 본떴어?
사람이 들어가기 힘든 좁은 틈새를 탐사하거나 작은 물체를 옮기기 위해서야. 딱정벌레는 여섯 개의 다리로 걷고, 단단한 큰턱으로 물체를 붙잡아.
연구팀은 딱정벌레의 다리 근육과 관절 움직임을 분석해 내 다리 구조와 인공근육 배치에 적용했어. 내 다리에는 열을 받으면 수축하는 액정탄성체로 만든 인공근육이 붙어 있어. 큰턱을 본떠 물건을 집는 집게도 만들었지. 내 몸에 카메라, 압력센서를 넣어 손가락 움직임으로 조종할 수 있도록 설계했어.
Q. 그럼 어떻게 움직이고 물건을 집어?
조종자는 내 몸에 달린 카메라 영상을 보면서 손가락을 움직여. 손가락에 붙인 센서 패치가 움직임을 감지해 전진, 좌회전, 우회전, 물건 집기 명령을 블루투스로 보내지. 명령을 받으면 다리에 달린 인공근육이 부위별로 수축해 앞으로 걷거나 방향을 바꿔. 인공근육은 아까도 말했지만 열을 받으면 수축하는 액정탄성체로 만들어졌거든. 전기로 열을 가해 움직이지. 집게도 인공근육을 수축시켜 물건을 집어.
Q. 넌 앞으로 무슨 일을 할 거야?
아직은 연구실에서 능력을 시험하는 단계라 개선할 점이 있어. 인공근육의 움직이는 속도와 에너지 효율을 높이고, 전원 공급 방식도 개선해야 해. 인공지능(AI)을 결합하면 사람이 조종하지 않고도 나 혼자 주변 환경에 맞춰 움직일 지도 몰라. 언젠가는 사람이 들어가기 어려운 좁은 공간에서 스스로 시설을 점검하거나 작은 물체를 회수할 수도 있지. 김 교수는 이번 연구가 “사람이 접근하기 어려운 공간에서도 작업할 수 있는 소프트로봇 발전에 기여할 것”이라고 전했어.